全部项目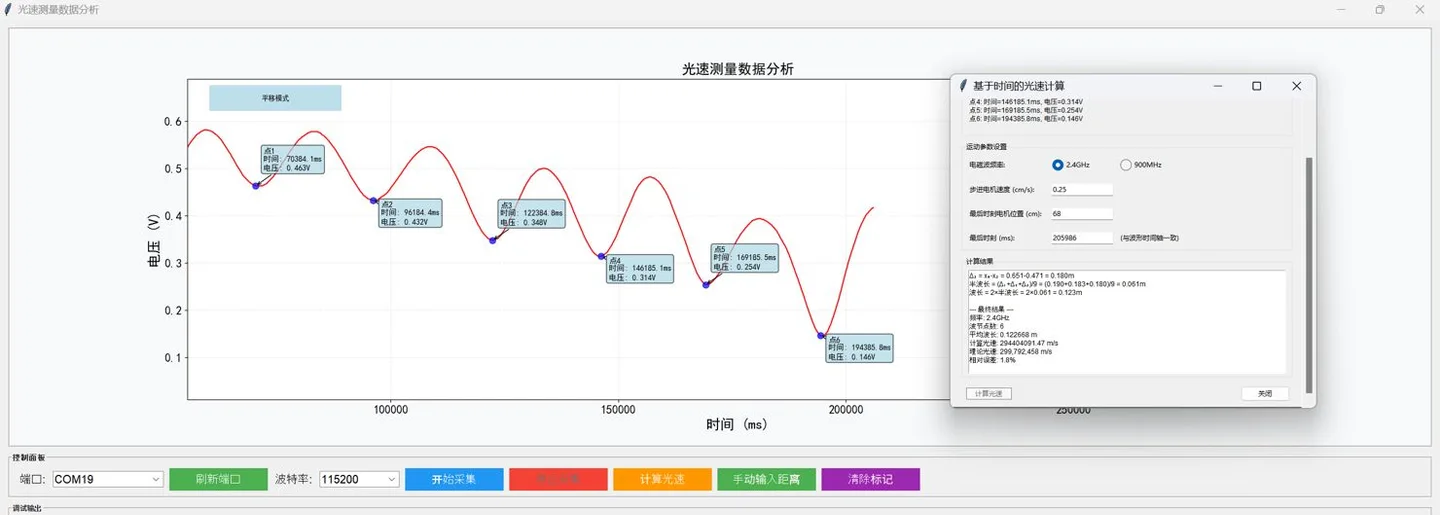
2025 年团队项目的历史自动测量截图。不是近期复验,也不作为性能承诺。 点击查看原图 ↗
PROJECT FILE / 05硬件与物联网
历史归档2025 · 三人团队
基于驻波法的光速测量装置
把采样、运动和测量连在一起
2025 年三人团队物理实验竞赛项目。我担任队长,主要负责软硬件设计、ESP32-S3 控制、Python 上位机与系统联调。
- 我负责
- 团队队长;软硬件、嵌入式、上位机方向与联调
- 协作方式
- 三人协作 · 机械结构、3D 打印及部分测量由队友承担
- 技术与工具
- ESP32-S3 / C++ / Python / UART / ADC / Matplotlib
- 源码
- 私有仓库,仅公开摘要
验证与边界
有依据的进展
- 保存 ESP32-S3 固件与 Python 上位机历史源码
- 保存两个频段的部分自动测量结果截图
- 个人负责方向及队友机械、测量贡献有文档说明
还没验证,或需要留意
- 没有完成近期固件编译和联机复验
- 历史报告结果不等于近期独立复算或计量校准
- 完整构建环境、原始采样表和更多现场素材仍待恢复
开发记录问题、取舍与过程
从驻波节点估计波长
我们用微波在反射板前形成驻波,让谐振环沿路径移动并采集电压变化,再通过相邻节点间距估计波长,以 c = λ × f 计算传播速度。
我担任三人团队队长,推进方案和联调,负责主要软硬件设计与实现、ESP32-S3 控制和 Python 上位机方向。队友负责机械结构、3D 建模打印、装配以及部分实验测量。
数据要走完一整条链路
嵌入式侧涉及 ADC 采样与滤波、步进电机和串口屏;上位机负责接收数据、绘制曲线、手动标记节点以及位置换算。单个模块能跑,并不意味着采样时序、位置和图形坐标已经对齐,这也是系统联调的价值。
保留下来的与仍缺少的
现在保留的是历史固件、上位机和结果截图。原始采样表、完整依赖锁定与近期联机复验还未补齐。报告中的测量误差属于当年的团队统计,网站不把它写成我近期独立复验的指标,也没有任何已核实的获奖信息。
这份记录从哪里来
资料核对于 2026-11-12。以下是整理时阅读的文件与记录,不代表本次重新执行了源项目的硬件、部署或完整回归。
- 个人分工与归档说明
README.md - 团队贡献依据
docs/contributions.md - 历史测量统计口径
docs/measurements.md
源仓库为私有,仅保留适合公开的摘要。内部地址、凭证、财务原文及个人计划未公开。